All user builds
User build
AR4 Robot Arm Smoother Motion with Custom Homing
Expert/ProfessionalMotor Vehicle Manufacturing
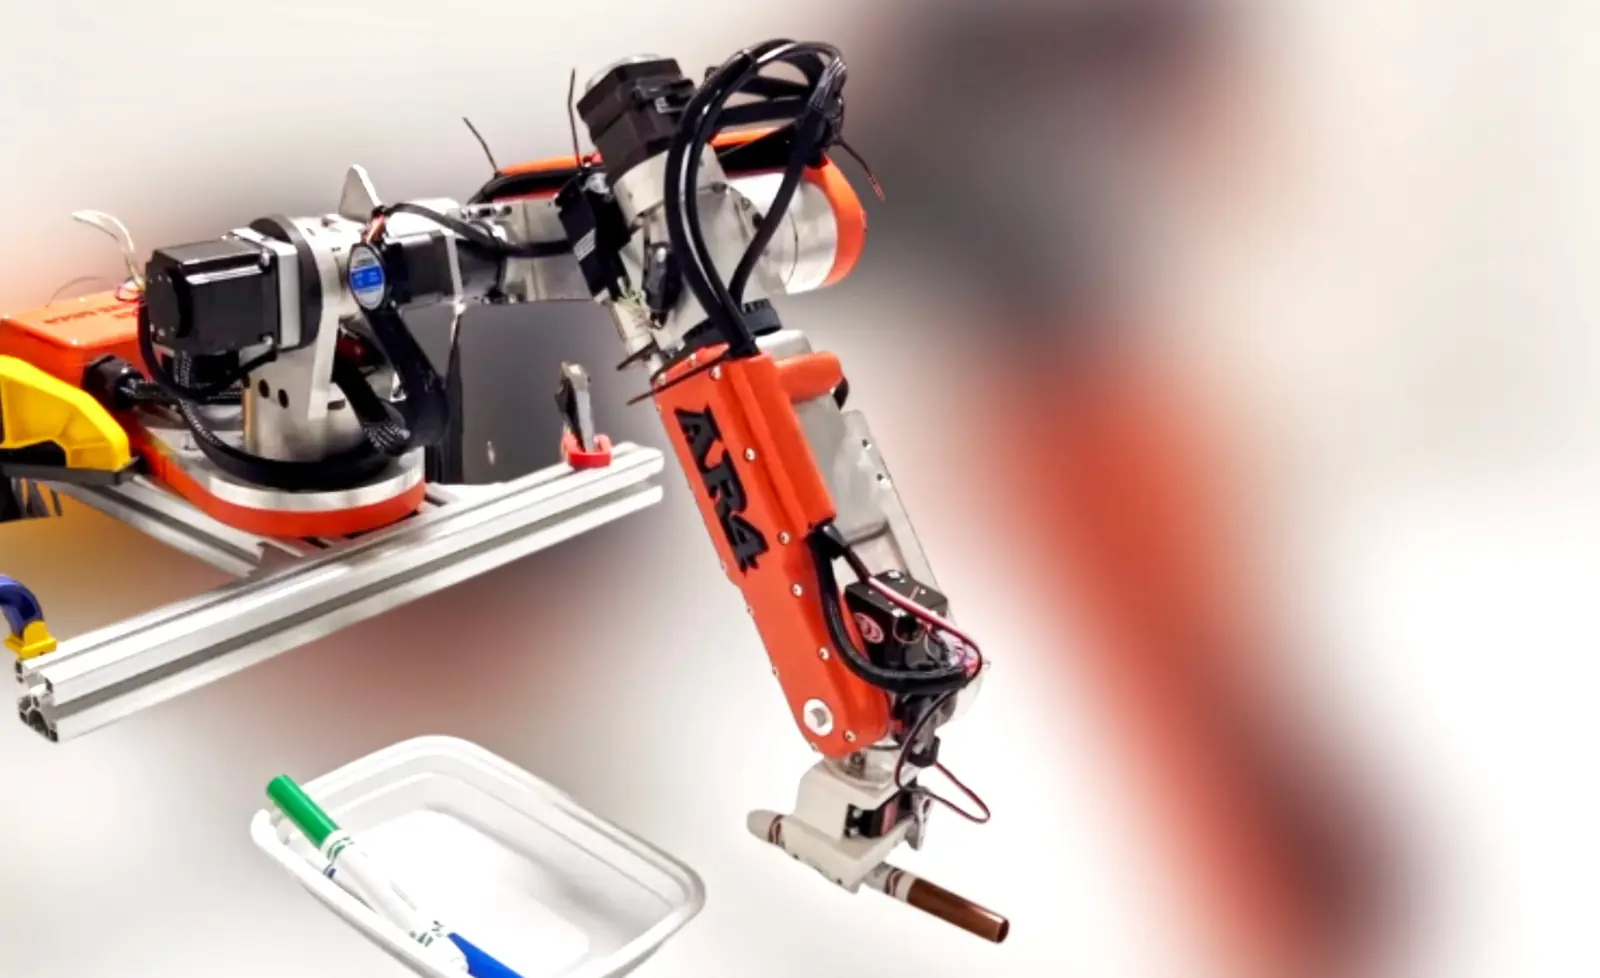
AR4 motion control with S-curve acceleration and collision-safe homing.
Built by Joseph PuzzoAlton Bay, New Hampshire, United States of America
1
Photo
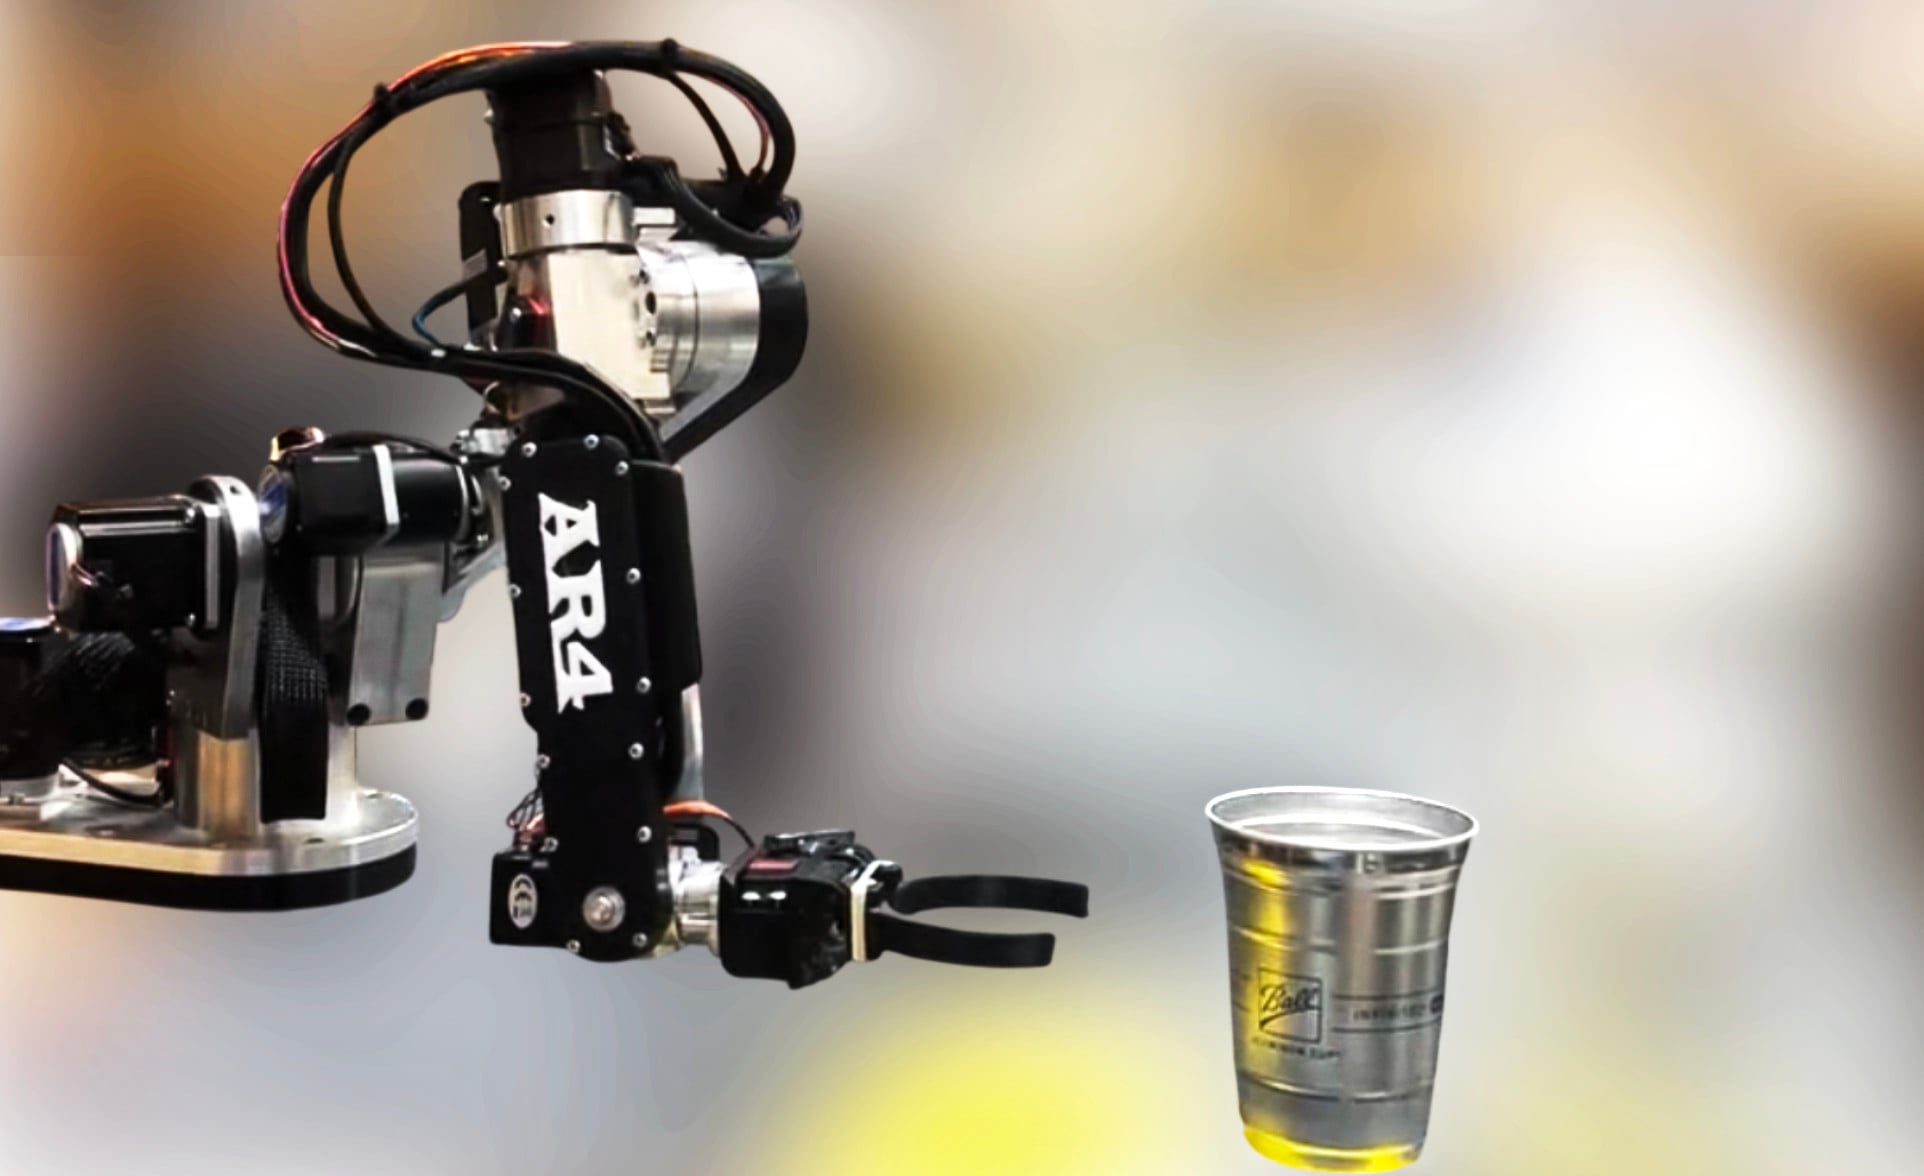
About my build
Workflow / process
Primary use cases
- Demonstrate fluid AR4 arm motion for delicate tasks
- Highlight real-world before/after motion improvements
- Showcase precision object handling (cup manipulation)
Custom modifications
- "Split homing" sequence (Joints 1-4 → Joint 5)
- Collision-avoidance logic for gripper safety
- Fine-tuned motion paths for smooth transitions
Hardware add-ons
- Custom power/communication wiring
- Mounting system for Pi integration
- Raspberry Pi 4 control unit
Software used
- Added S-curve acceleration/deceleration algorithms
- Developed Raspberry Pi boot/control interface
- Implemented waypoint-specific speed profiling
Comments
No comments yet.
Community
Other AR4 robot builds
 Budget UMI Teleop Retrofit on Annin AR4Teleoperates an Annin AR4 for tabletop manipulation using the UMI inteDi Di
 Hans de Bruin AR4 Slide-to-Cassette LoaderLoads a single slide into a cassette for scanningHans de Bruin
 Ken Son Annin AR4 First RunAR4 arm tests airflow from a Noctua fan.Ken Son
 Sami Sattanen AR4 Vision-Guided Pick TestVision-guided pick-and-place with a Logitech webcam on an Annin AR4.Sami Sattanen
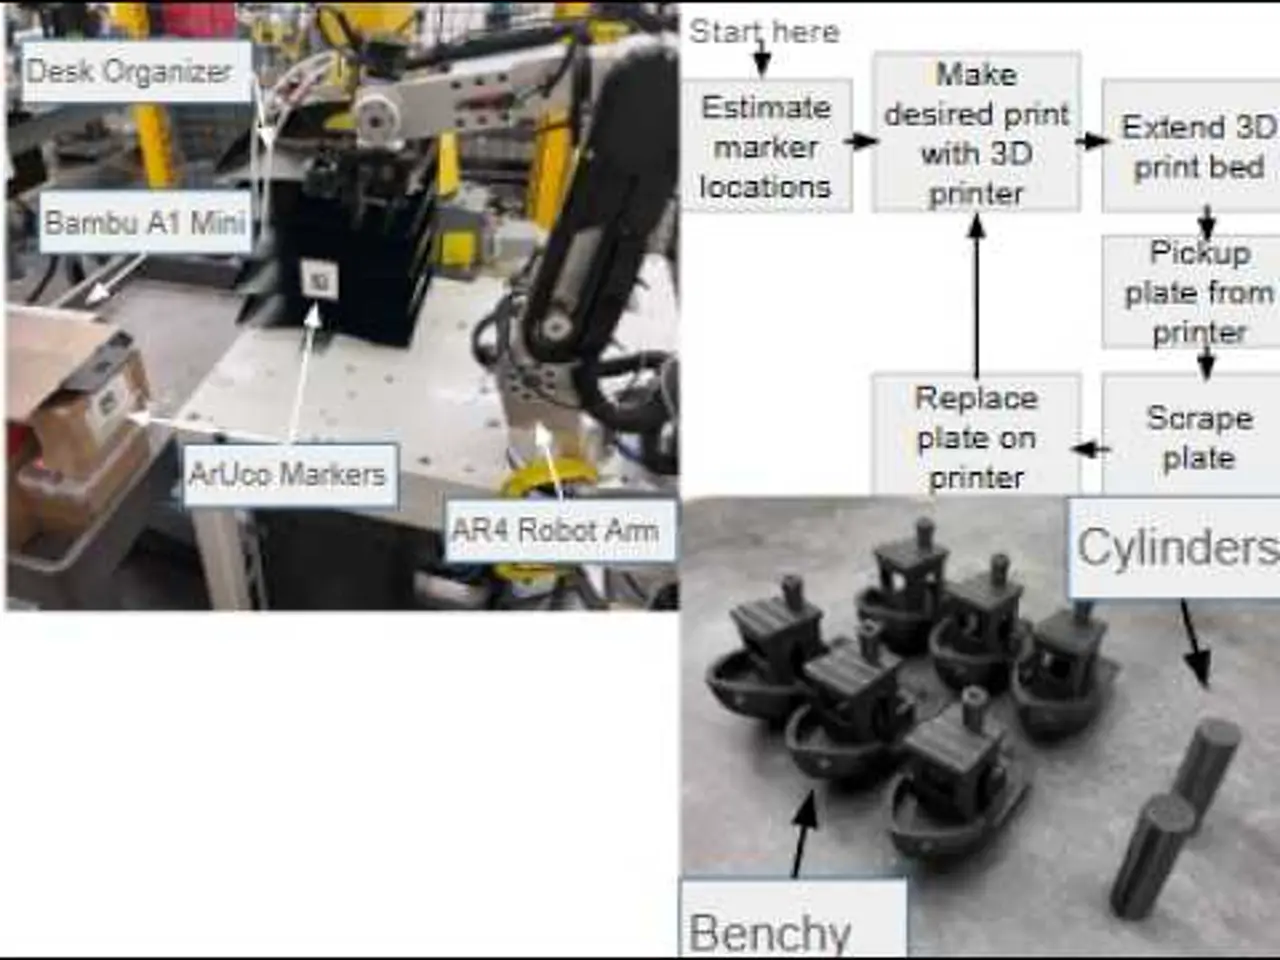 UC Davis AR4 + Bambu A1 Mini Automated Print CellAutomates unattended 3D printing with vision-guided plate handlingKevin Oghalai
 Fully 3D-Printed AR4 MK3 Mechanical AssemblyStep-by-step assembly of 3D-printed AR4 MK3, joints J1 through J6.Yaser Husen
 Halloween AR4 Chocolate Bar DispenserFestive AR4 that hands out full-size Halloween chocolate bars.Dedoky Maker
 Kat’s Lab AR4 MK4 Kit Build, Part 1Live-lab unboxing and early CAD tweaks on an AR4 MK4 kit.Kat Lab
 Maxim’s AR4 Build Progress, Robot ReadyShort-form AR4 build diary ending with a ready-to-run arm.Maxim Yastremsky
 Modulus AR4 Mk3 Full Build SeriesWorkshop series documenting a complete AR4 Mk3 mechanical build througModulus Manufacturing
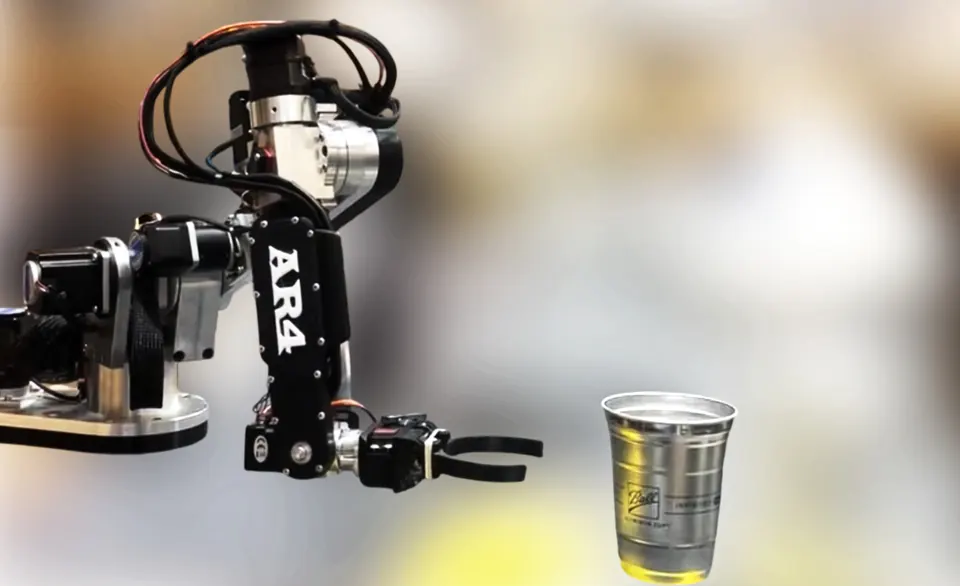 RobotJS AR4 Cup Manipulation DemoAR4 demo carefully moving a cup, precision handling.Robot JS
 AR4 MK-3Welding robot armHashim Nabil
 AR4 Terrex TankBotA rugged outdoor tank for agricultureSuebpong M
 AR4-Powered AI Assistant for Voice-Controlled PickListens to voice commands to autonomously pick/place objects using AIYifei Cheng